先分清楚外殼、托架與運動結構
機器人上不同零件有不同任務。外殼可能以防護、外觀和裝配為主;感測器托架可能由相對位移控制;運動連桿則需要同時考慮慣性、剛性與接口。不能只因為某種材料輕,就假設所有零件都值得更換。
先建立零件清單,標示每個零件的功能、質量、重心位置、載荷與驗收指標,再挑選最值得研究的候選件。這能讓材料開發預算集中在可能影響系統表現的位置。
把質量位置與變形一起評估
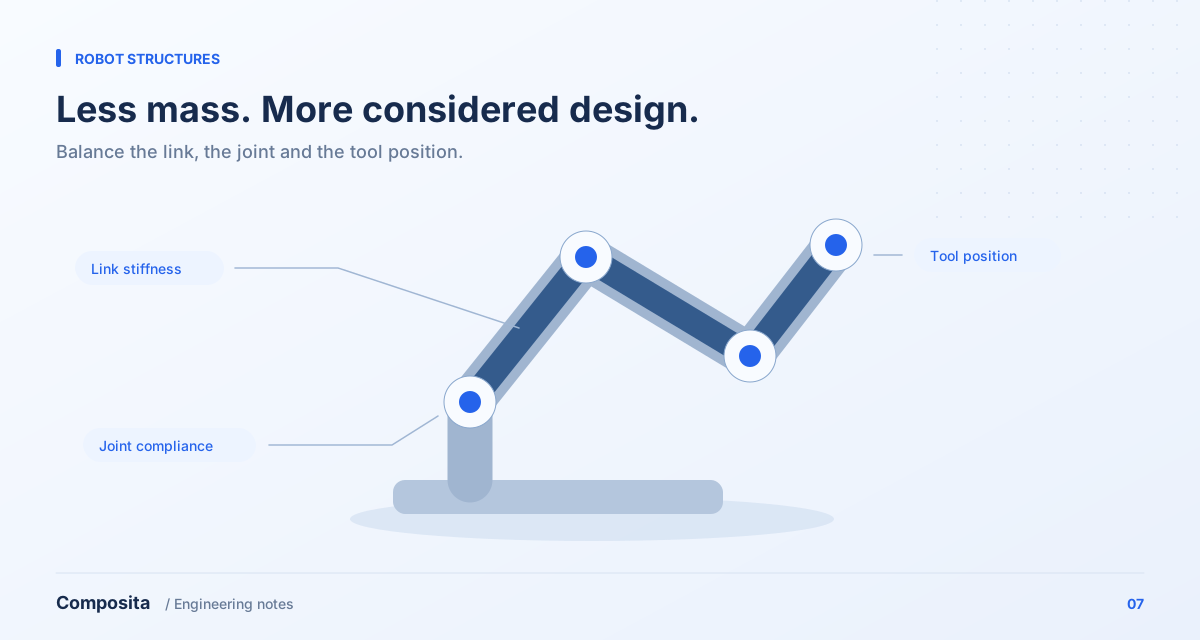
對運動結構而言,質量分布和轉動慣量都值得檢查。同樣減少一段質量,位於不同位置時可能對系統產生不同影響;但具體效果仍要透過實際機構和控制需求評估。
降低質量的同時,確認工具端或感測器的位移、轉角及動態反應是否符合要求。若結構變輕卻增加接口柔度,原本預期的定位或振動改善可能無法實現。不要只以零件重量作為唯一成功指標。
接口與環境可能決定可行性
檢查軸承座、螺紋、線材固定與拆裝位置。需要高精度配合或重複鎖付的部位,可能適合以金屬接口搭配複材主結構,但仍須確認負荷傳遞與公差累積。
使用環境也要進入需求表,例如溫度、清潔程序、碰撞、粉塵和電氣需求。材料及製程選擇應對應實際條件,不能從外觀或纖維種類推論成品具有特定耐熱或防護能力。
先驗證一個零件,再擴大到整機
選擇幾何與接口明確的候選件,建立基準設計及複材方案,用相同工況比較。原型驗證可包含尺寸、質量、靜態位移與必要的動態量測,並記錄組裝條件。
若結果支持採用,再評估供應、製造一致性、檢查與維修。Composita 可從材料選擇、結構設計與分析範圍開始討論,讓複材導入對應可驗證的需求。
參考資料與延伸閱讀
把你的工程問題帶給我們。
與 Composita 討論零件的材料選擇、結構設計與分析需求。